[ CPG: THE_NEURAL_AUTOPILOT ]
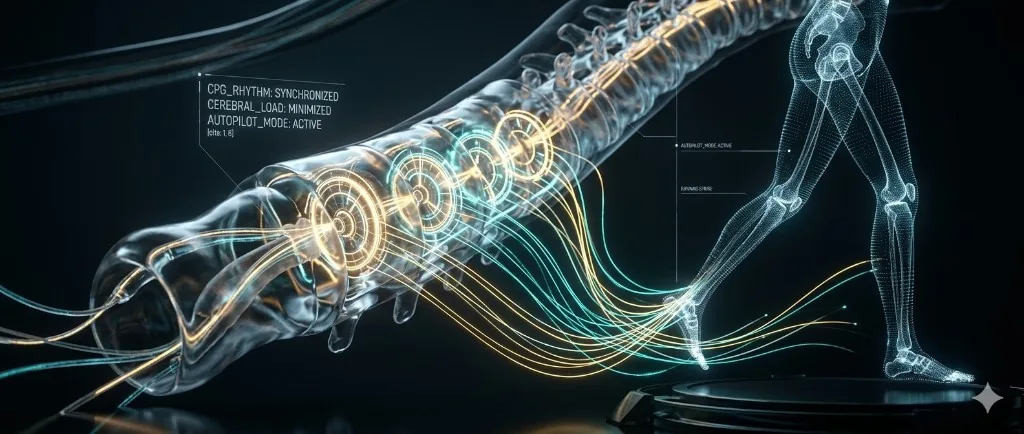
「大多数人相信每个动作都由大脑指挥。这是系统级的误解。对于循环活动——走路、跑步、呼吸——你的中枢模式发生器(CPG)主导。这是位于脊髓的自治神经回路,无需大脑皮层持续输入即可生成复杂的节律模式。
在 ONDA 模型中,CPG 是你的集成微控制器(ASIC)。校准好时,运动节能且无缝。由于久坐生活方式或受伤造成错误时,『自动驾驶』出故障,迫使主处理器(大脑)将认知资源浪费在基本机械上。优化你的 CPG 是夺回原始优雅与释放心智带宽的关键。」
[ 第 1 节:硬件节律 ]
CPG 基于神经元间相互抑制的原理工作。这是钟摆或 CPU 时钟发生器的生物学类比。它们让我们能在『后台模式』执行复杂的机械工作。黑入 CPG 让运动员与生物黑客达到『毫不费力运动』状态。
[ 第 2 节:重启模式 ]
现代环境『破坏』CPG 固件。单调的运动与缺乏感官多样性导致节律回路退化。要恢复它们,我们必须输入非标准信号,迫使这些神经回路在新负荷条件下重新校准。
[ EXECUTION_PROTOCOLS ]
PROTOCOL_01 > CROSS-LATERAL RESET
The Hack: 每天 5 分钟做交叉协调练习(如四肢爬行、Bear Crawl 或 Dead Bug)。
逻辑: 这些动作启用通过脊髓连接左右半球的古老 CPG 回路。这恢复人类运动的基础固件。
PROTOCOL_02 > 节律夹带(CADENCE HACK)
The Hack: 走路或跑步时使用具有特定 BPM(120–140)的节拍器或音乐。
逻辑: 外部声学信号与 CPG 的放电频率同步,降低运动的代谢成本。大脑实际上把控制『卸载』给节律控制器。
PROTOCOL_03 > SENSORY OVERRIDE
The Hack: 在不平表面(石头、沙、草)上行走或转用赤足/极简鞋。
逻辑: 不可预测的输入数据迫使 CPG 持续调整模式。这防止系统『卡』在僵硬、易伤的运动周期中。
[ HARDWARE_VALIDATION ]PRIMARY_DEVICE:[GAIT_ANALYZER: RUNSCRIBE / GARMIN_DYNAMICS_POD]METRIC: 步态对称与触地时间。评估你的『自动驾驶』平衡运行情况。SECONDARY_DEVICE:[METABOLIC_TRACKER: LUMEN / PNOE]METRIC: 氧经济性。同速下氧消耗下降提示运动经济性改善。SYSTEM_DATA:[COGNITIVE_LOAD_ASSESSMENT]METRIC: 运动中解决复杂心智任务的能力。CPG 越高效,大脑可用于思考的资源越多。STATUS: TRACK_OVER_WEEKS示意 — 并非测量结果
[ FINALIZE_ANALYSIS ]
Movement Efficiency: Optimized. System Overhead: Reduced.