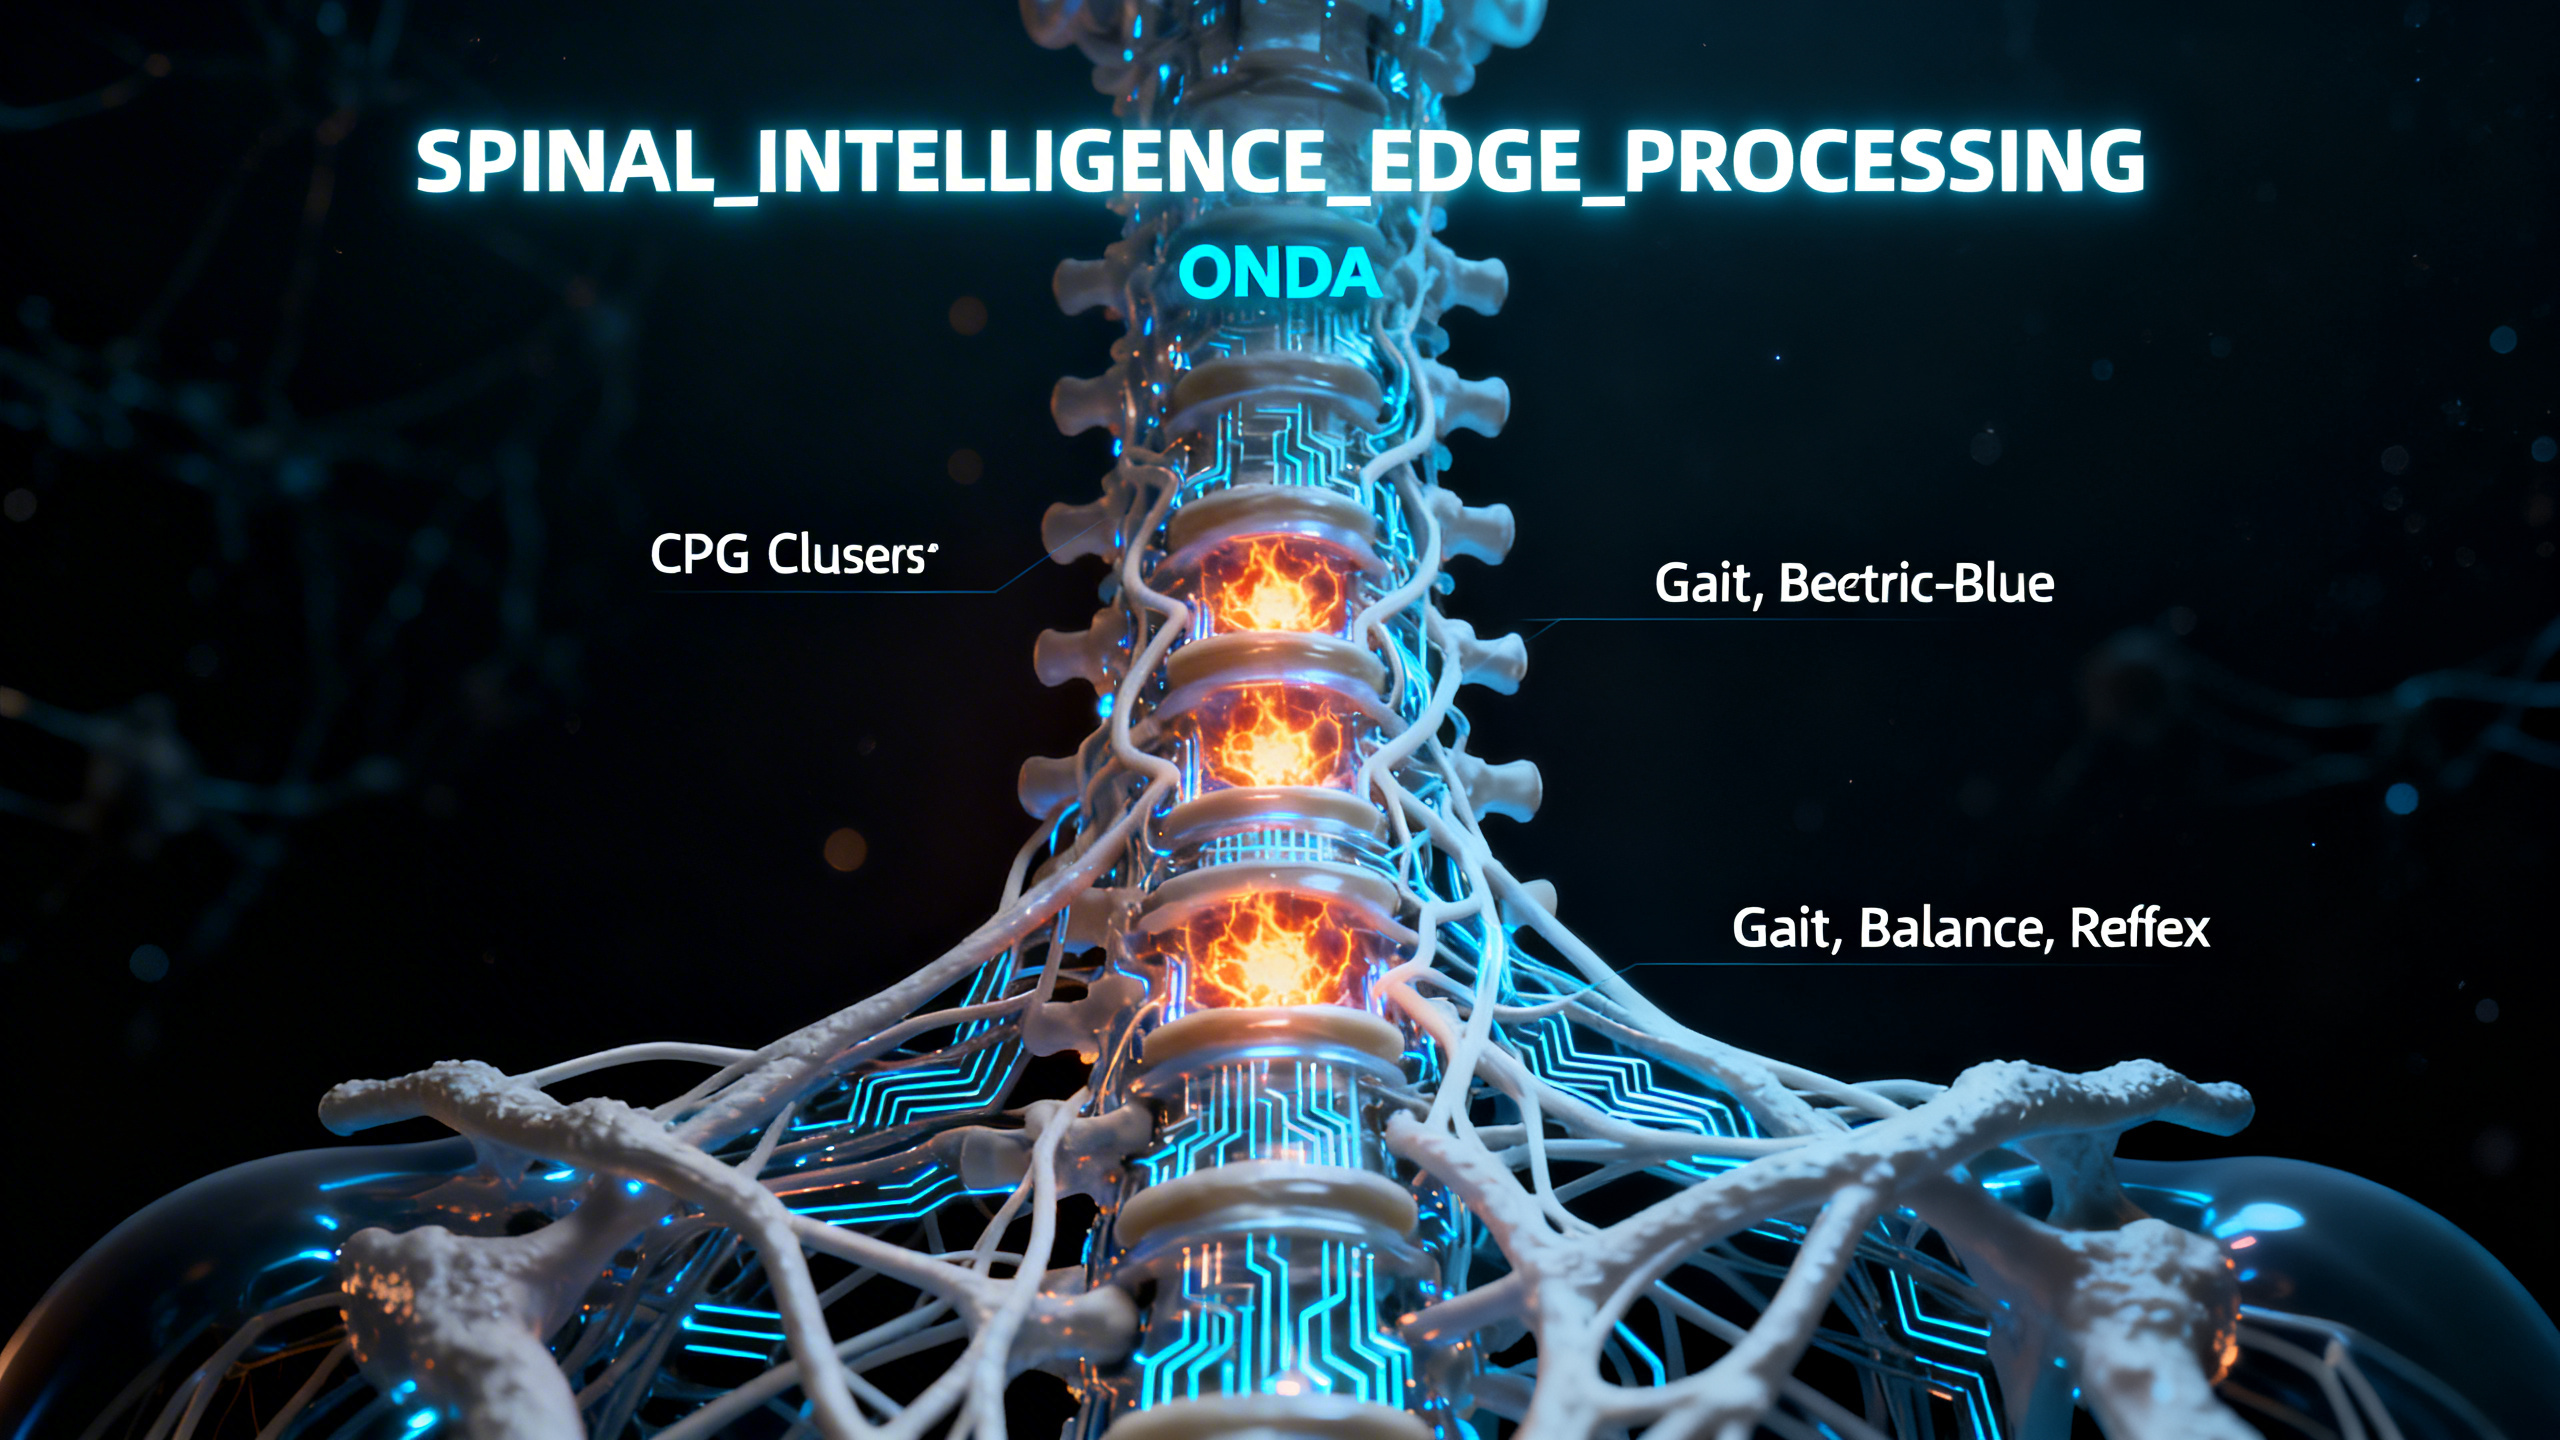
[ THE EDGE COMPUTING MODEL ]
«В современной ИТ-архитектуре есть понятие граничных вычислений (Edge Computing). Чтобы не перегружать центральный сервер, данные обрабатываются локально — „на границе“ сети.
Спинальная интеллектуальность — это граничные вычисления вашего тела. Спинной мозг не просто передаёт сигналы; он обладает собственной „памятью“ и логикой. Когда ваша нога скользит по льду, реакция происходит на уровне спинальных CPG за миллисекунды — намного быстрее, чем сигнал о падении достигнет сознания. Развитие этой интеллектуальности — ключ к истинной грации и сверхчеловеческой скорости реакции.»
Модель граничных вычислений — не вольная аналогия. Спинной мозг содержит примерно 100 миллионов нейронов — лишь немного меньше, чем весь мозг крысы. Он обрабатывает, интегрирует сенсорные данные и реагирует на них локально. Рефлекторные дуги полностью обходят мозг: сенсорный вход входит на спинальном уровне, обрабатывается спинальными интернейронами, и моторный выход выходит — всё внутри спинного мозга. Мозг узнаёт о событии уже после того, как ответ выполнен. Развитие этой распределённой интеллектуальности — не дополнение к физической результативности. Для высокоскоростного, высокосложного движения это первичная переменная результативности.
Архитектура: децентрализованное мастерство
Как интеллект распределён между тремя слоями обработки в системе ONDA:
Стратегический слой (кора): планирует долгосрочные цели и намерение: «Я хочу пробежать эту тропу». Задаёт контекст движения, выбирает общий локомоторный режим и следит, согласуются ли результаты с намерением. Работает в масштабе секунд и минут. Кора — исключительный стратег и никудышный микроменеджер: когда она пытается работать на миллисекундном масштабе активного исполнения движения, она вносит латентность, помехи и эффект ступора (Choke Effect).
Тактический слой (подкорка — базальные ганглии, мозжечок): управляет тонусом движения, эмоциональной регуляцией моторного выхода и координацией выученных двигательных последовательностей. «Я в состоянии потока или страха?» Мозжечок в особенности — это система предиктивной коррекции ошибок: он поддерживает модель задуманного движения и корректирует моторные команды в реальном времени на основе расхождений между предсказанной и реальной сенсорной обратной связью. Когда он работает правильно, он функционирует незаметно — производя плавное, скоординированное движение без сознательного контроля.
Исполнительный слой (спинальные CPG): обладает собственной «моторной интеллектуальностью» — полуцентровыми осцилляторными сетями, генерирующими ритмичные паттерны движения, и интернейронными цепями, исполняющими рефлекторные адаптации. Он знает, как подстроить шаг под неровный камень, поглотить порыв ветра или восстановиться после неожиданного скольжения — без единой сознательной мысли, потому что полная сенсомоторная петля замыкается на спинальном уровне ещё до того, как сигнал достигнет мозга. Этот слой — не пассивный кабель. Это активная, адаптивная, способная к памяти система обработки, которая становится умнее с каждым часом сложного сенсорного входа, который получает.
Критическая ошибка: когнитивные помехи
Самый большой барьер для спинальной интеллектуальности — когнитивные помехи: кора вставляет себя в процессы уровня исполнения, которыми никогда не была предназначена управлять:
Эффект ступора (Choke Effect): когда вы слишком сильно думаете о том, как выполнить сложное движение во время исполнения — «правильно ли я приземляюсь?», «верна ли моя техника?» — вы рекрутируете префронтальную кору в моторную петлю. Участие префронтальной коры в исполнении движения вносит 150–300 мс дополнительной латентности по сравнению с тем же движением, выполненным через подкорковые и спинальные цепи. На медленных скоростях это терпимо. На высоких скоростях это порождает эффект ступора: система «замирает» на середине исполнения — миллисекунды колебания, которые в спорте, искусстве и реальных реактивных ситуациях и есть то самое окно, в котором происходят травма, ошибка или провал. Элитных исполнителей под давлением характеризует более низкая, а не более высокая активация префронтальной коры во время исполнения.
Сенсорная депривация: жизнь в идеально ровной среде (бетон, кафельные полы) и ношение обуви на толстой подошве создают условие сенсорной бедности для спинного мозга. Проприоцептивные каналы обратной связи — мышечные веретёна, сухожильные органы Гольджи, подошвенные механорецепторы — рассчитаны на непрерывный, сложный, разнообразный вход. В отсутствие этого входа спинальные интернейронные сети получают недостаточно данных для поддержания своей калибровки и адаптивности. Драйверы CPG деградируют: способность спинного мозга к адаптации к рельефу в реальном времени снижается, и мозг компенсирует это ростом коркового участия в движении — которое медленнее, менее эффективно и парадоксально более склонно к ошибкам.
Задержка реакции: попытка управлять высокоскоростными движениями через зрительную обработку создаёт окно латентности, структурно слишком широкое для реактивных ситуаций. Зрительное время реакции (стимул → осознание → моторная команда) — 200–400 мс. Латентность спинального рефлекса — 30–80 мс. Ситуации, требующие более быстрого пути — скольжение, спотыкание, внезапное препятствие, — всегда превысят возможности зрительного пути. Прямая тренировка спинальной рефлекторной сети — это способ закрыть этот разрыв.
Протокол ONDA: апгрейд спинальной интеллектуальности
Три техники, чтобы научить систему доверять своей периферии:
Техника 1: непредсказуемая нагрузка (форсированная индукция микрообучения)
Действие: тренируйтесь на нестабильных поверхностях (балансборд, BOSU, неровный рельеф, песок, трава) или используйте смещающиеся веса (гири, подъём неудобных предметов, ёмкости с водой) по 15–20 минут за сессию. Непредсказуемо варьируйте поверхность, направление нагрузки и паттерн движения в рамках каждой сессии.
Логика: стабильная, предсказуемая тренировочная среда позволяет коре предсказывать каждое сенсорное событие заранее — и заранее планировать моторные ответы вместо реакции в реальном времени. Это эффективно для освоения навыка, но активно препятствует развитию спинальной интеллектуальности. Непредсказуемая нагрузка вынуждает спинальные CPG и рефлекторные интернейроны в состояние непрерывного микрообучения — каждый шаг, каждое повторение вносит новое возмущение, которое спинальная система должна разрешить автономно. За недели непредсказуемой нагрузки спинальные интернейронные сети развивают более плотные, быстрые, адаптивные паттерны ответа. Система учится действием, на скорости, на которой работает спинной мозг: миллисекунды, не секунды.
Техника 2: проприоцептивный фокус (протокол внутреннего чувствования)
Действие: во время сессий движения (ходьба, силовая тренировка, упражнения на баланс) сознательно смещайте внимание со зрительной обратной связи (наблюдение за конечностями) на проприоцептивную — ощущаемое чувство положения суставов, давления и направления движения без зрительного подтверждения. Глаза могут быть открыты, но взгляд мягкий и расфокусированный. Практикуйте определение положения конечностей, распределения веса и траектории движения полностью через внутреннее чувствование.
Логика: зрительное доминирование в отслеживании движения — это корковое переопределение проприоцептивного канала. Когда вы смотрите на свои конечности, вы направляете моторный контроль через зрительную кору и префронтальные области — обходя спинальную проприоцептивную петлю обратной связи, которая быстрее и детальнее. Проприоцептивный фокус тренирует спинной мозг «видеть» тело изнутри наружу: обрабатывать положение конечностей, качество контакта с землёй и эффективность движения через сенсорные каналы, напрямую связанные со спинальными CPG. Это техника ONDA для построения внутренней модели, которую спинной мозг использует для автономной работы. Чем точнее откалибрована внутренняя модель, тем надёжнее спинальная система может исполнять без коркового надзора.
Техника 3: триггеры состояния потока (устранение когнитивных помех)
Действие: перед сессиями движения высокой сложности выполните протокол входа в альфа-состояние — 3–5 минут резонансного дыхания на 0,1 Гц, затем расширение периферического осознавания и ONDA Alpha-Drop. Входите в двигательную задачу из альфа-состояния, а не из высокобета-фокуса на задаче.
Логика: альфа-состояние (8–12 Гц) автоматически снижает активацию префронтальной коры через таламокортикальный гейтинг — тот же механизм, что делает альфу предпосылкой состояния потока. Это корковое затихание напрямую снижает когнитивные помехи: префронтальная кора, работая в режиме по умолчанию, а не в задаче-позитивном режиме, оказывает меньшее активное переопределение на подкорковые и спинальные моторные цепи. «Руль» передаётся спинальной интеллектуальности не потому, что его заставили, а потому, что главный источник корковых помех временно приостановлен. Вход в альфу перед движением — не ритуал релаксации. Это аппаратная конфигурация, необходимая, чтобы спинальный исполнительный слой работал без прерываний.
Журнал воздействия: высшая координация
Реактивная устойчивость: способность восстанавливать равновесие и избегать травм в экстремальных ситуациях на автопилоте — прямой результат откалиброванной спинальной рефлекторной сети. Реактивная устойчивость — не функция силы или тренированности. Это функция скорости и точности ответа спинальных интернейронов. Хорошо развитая система спинальной интеллектуальности реагирует на скольжение раньше, чем мозг узнаёт, что оно произошло.
Элегантность движения: исчезновение «роботизированных» паттернов — прерывистого, натужного, визуально контролируемого движения, характерного для коркового микроменеджмента. Текучее, «хищное» движение — перцептивная подпись двигательной системы, работающей преимущественно через подкорковые и спинальные цепи: быстрее, адаптивнее, экономичнее и полностью без самосознательного контроля, порождающего механическое, натужное на вид движение.
Ментальный резерв: ваш мозг больше не тратит свой основной вычислительный бюджет на то, чтобы не упасть, не споткнуться и не компенсировать недостаточную проприоцептивную калибровку. Когнитивные накладные расходы на управление плохо откалиброванной двигательной системой значительны и по большей части невидимы — пока их не уберут. Когда спинальная интеллектуальность управляет исполнением автономно, префронтальная кора становится доступной для задач, которые может выполнять только она: стратегии, творчества и принятия решений высокого уровня.
«Высшая форма интеллекта — когда вам не нужно думать, чтобы действовать безупречно. Ваш спинной мозг — не кабель; это ваш второй процессор. Дайте ему свободу выполнять свой код.»[ ONDA_STATEMENT ]